两项核心业务。一套工程方法。围绕任务配置平台,按项目完成开发与交付。
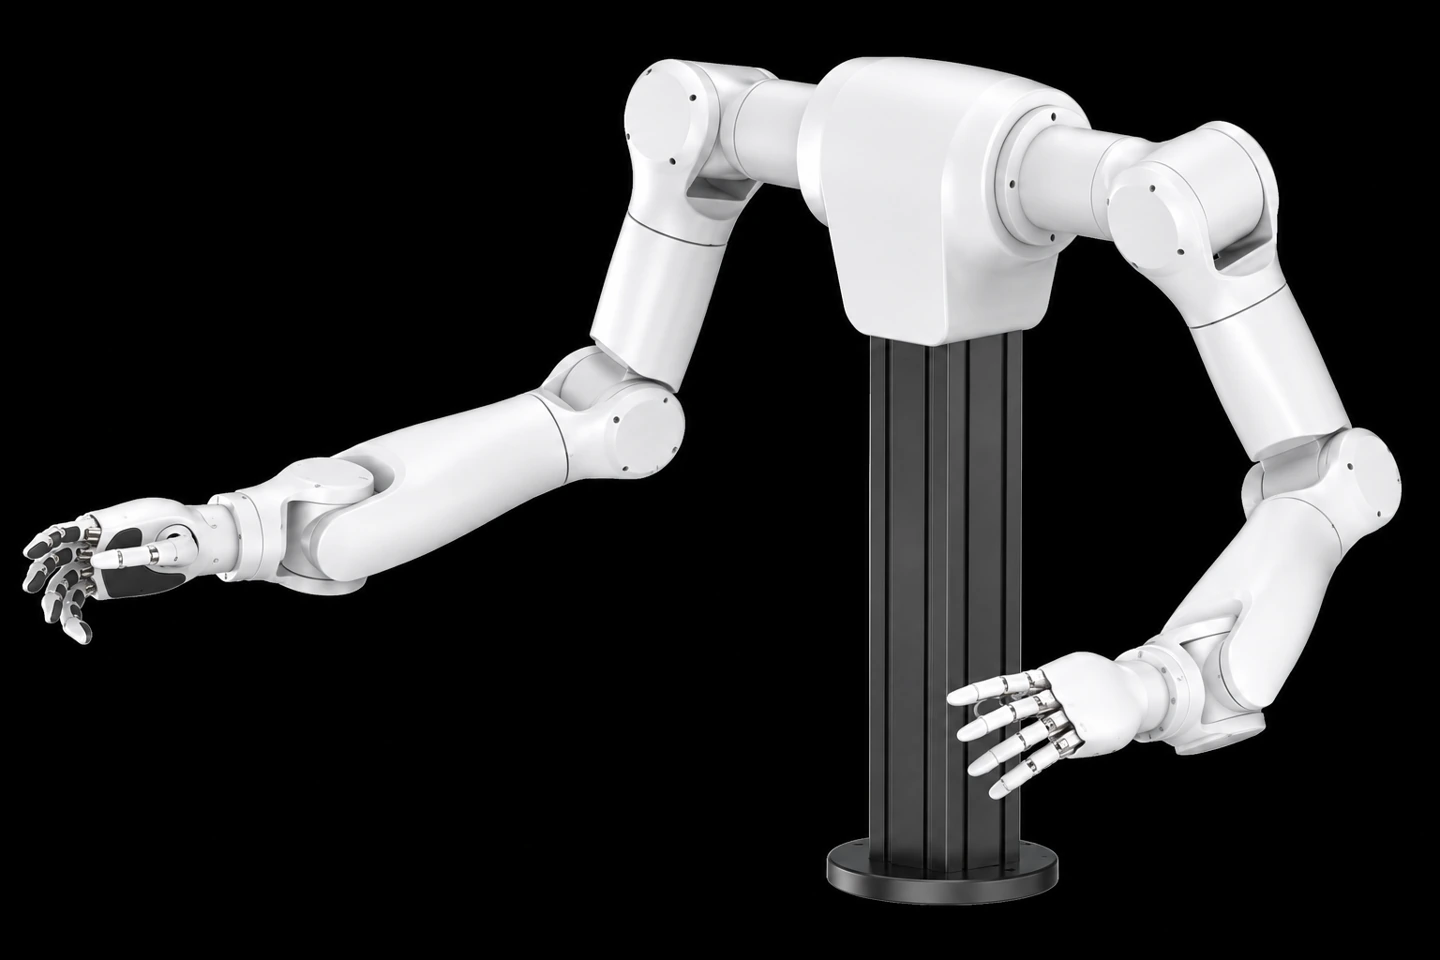 双臂协同、灵巧末端与移动操作系统集成
02 / ROBOTIC SYSTEMS
机械臂与移动机器人开发
围绕移动平台、机械臂、感知系统与专用作业机构,开发化工巡检送样、电力检修、移动操作及灵巧手研究平台。
- 平台构成
- 单臂 / 双臂机械臂、AGV或AMR底盘、视觉与雷达、力传感器、定制末端工具
- 开发范围
- 结构设计、运动控制、SLAM导航、AI视觉、柔顺操作、ROS2与整机集成
- 项目交付
- 设备与样机、系统软件、约定范围的图纸与源码、测试文档和培训
01 / POWER MAINTENANCE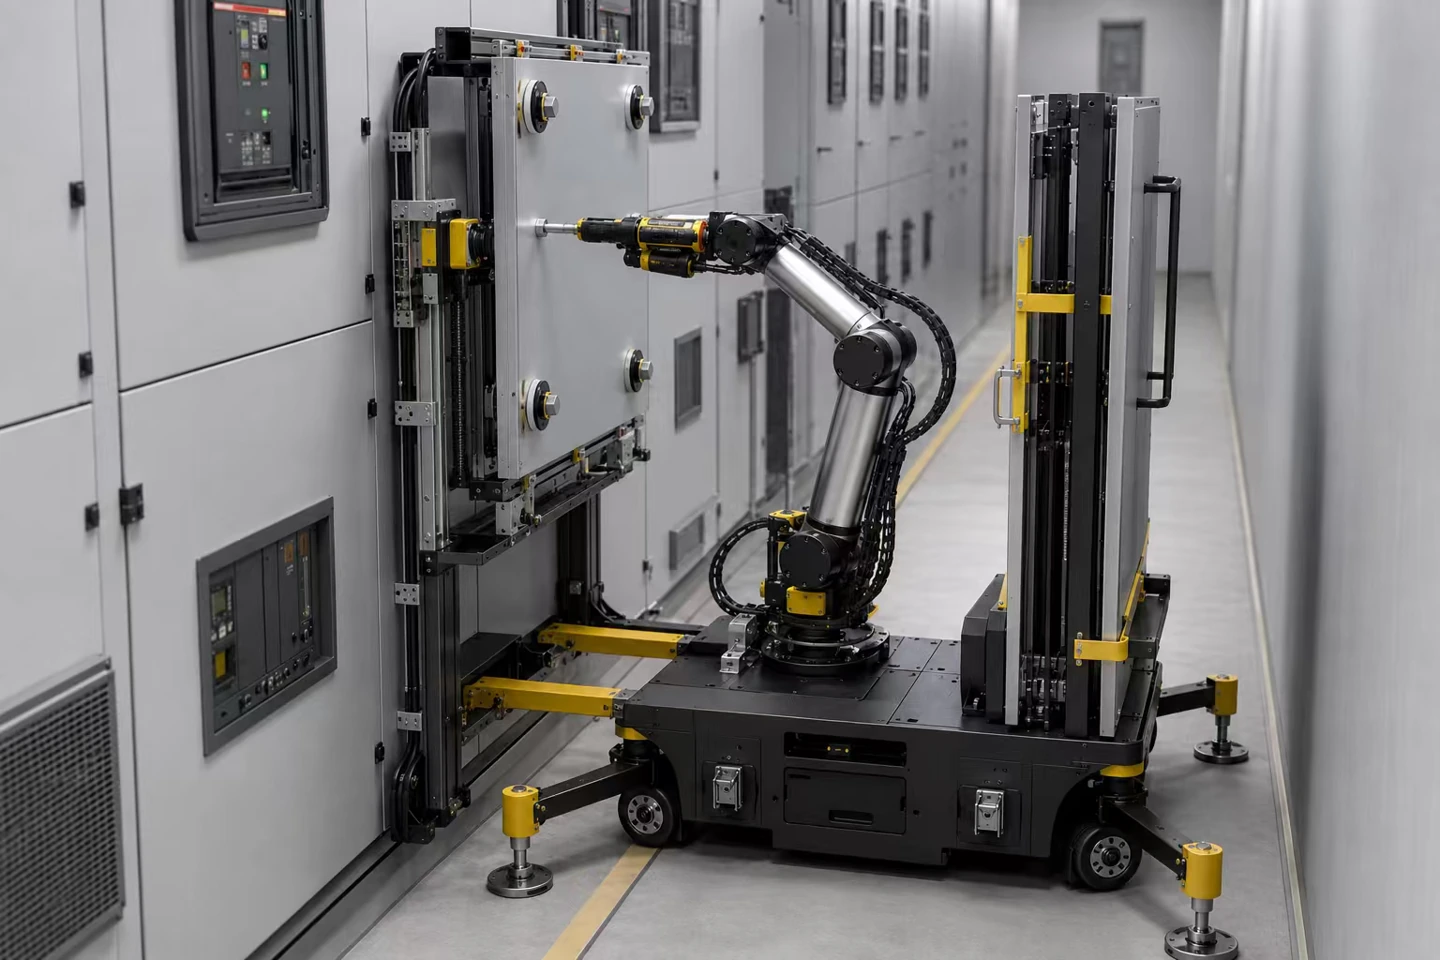
变电站检修机器人
结合双臂协同、视觉定位、柔顺力控、AGV底盘与专用工具,面向螺栓拆装、部件扶持、状态检查及辅助检修。
双臂协同柔顺力控电力检修
02 / CHEMICAL OPERATIONS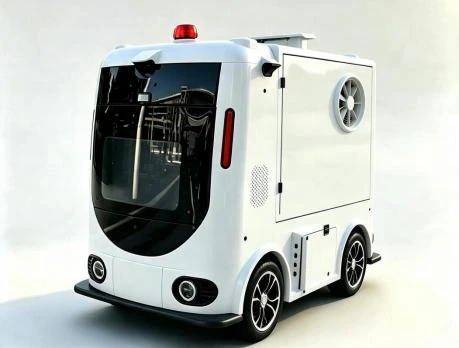
化工厂巡检送样机器人
将自主导航、独立样品仓、视频巡检、气体检测与后台调度结合,协同完成取送样、设备巡检和环境安全监测。
独立样品仓巡检安全监测
03 / MOBILE MANIPULATION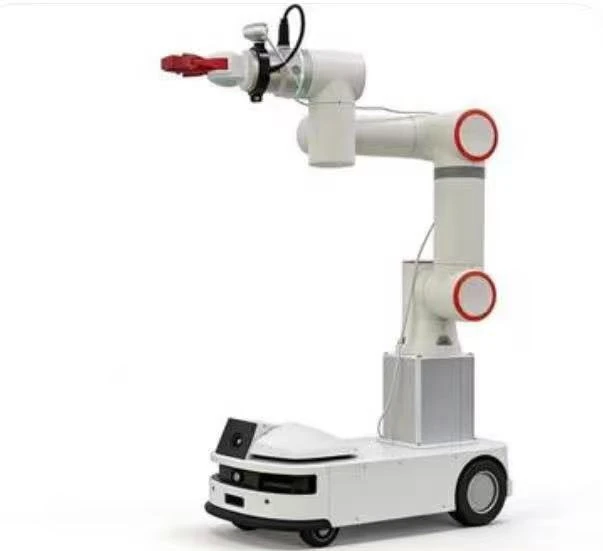
巡检及检修机器人
移动底盘负责到点,机械臂执行按压、夹持、旋转和取放;结合视觉识别,支持多工位连续巡查与现场操作。
视觉定位移动操作
04 / DEXTEROUS MANIPULATION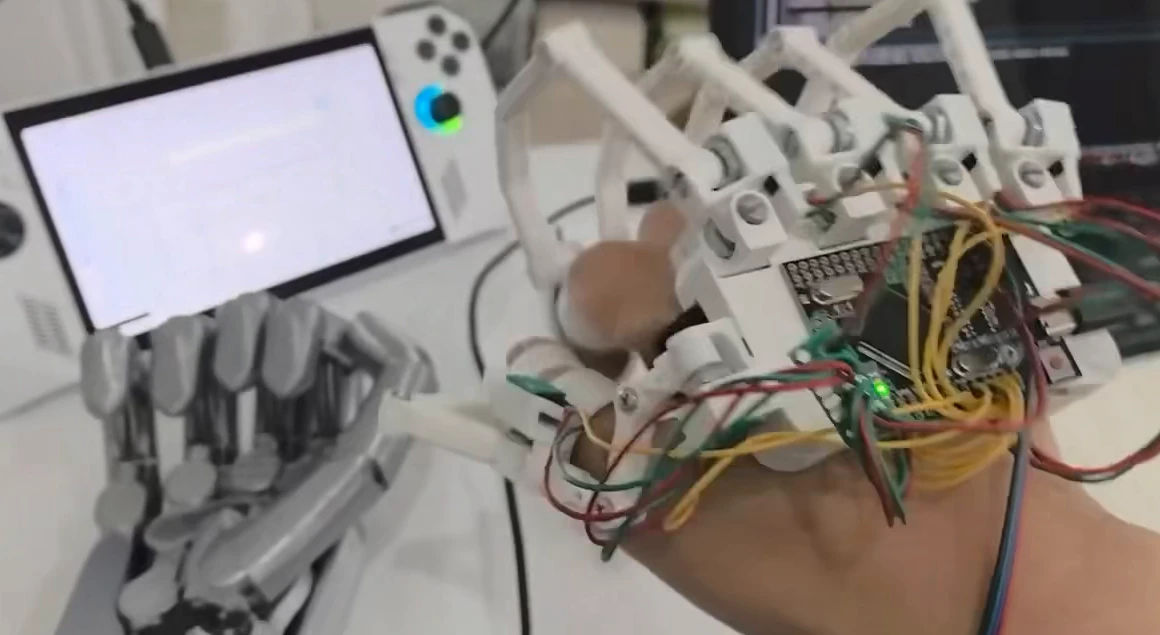
多自由度仿生灵巧手
通过多指协同控制与手部动作映射,支持抓取、夹持、旋转和按压实验,可结合数据手套、机械臂及视觉系统进行科研开发。
动作映射精细操作科研
配置、性能指标与交付范围按项目定义。
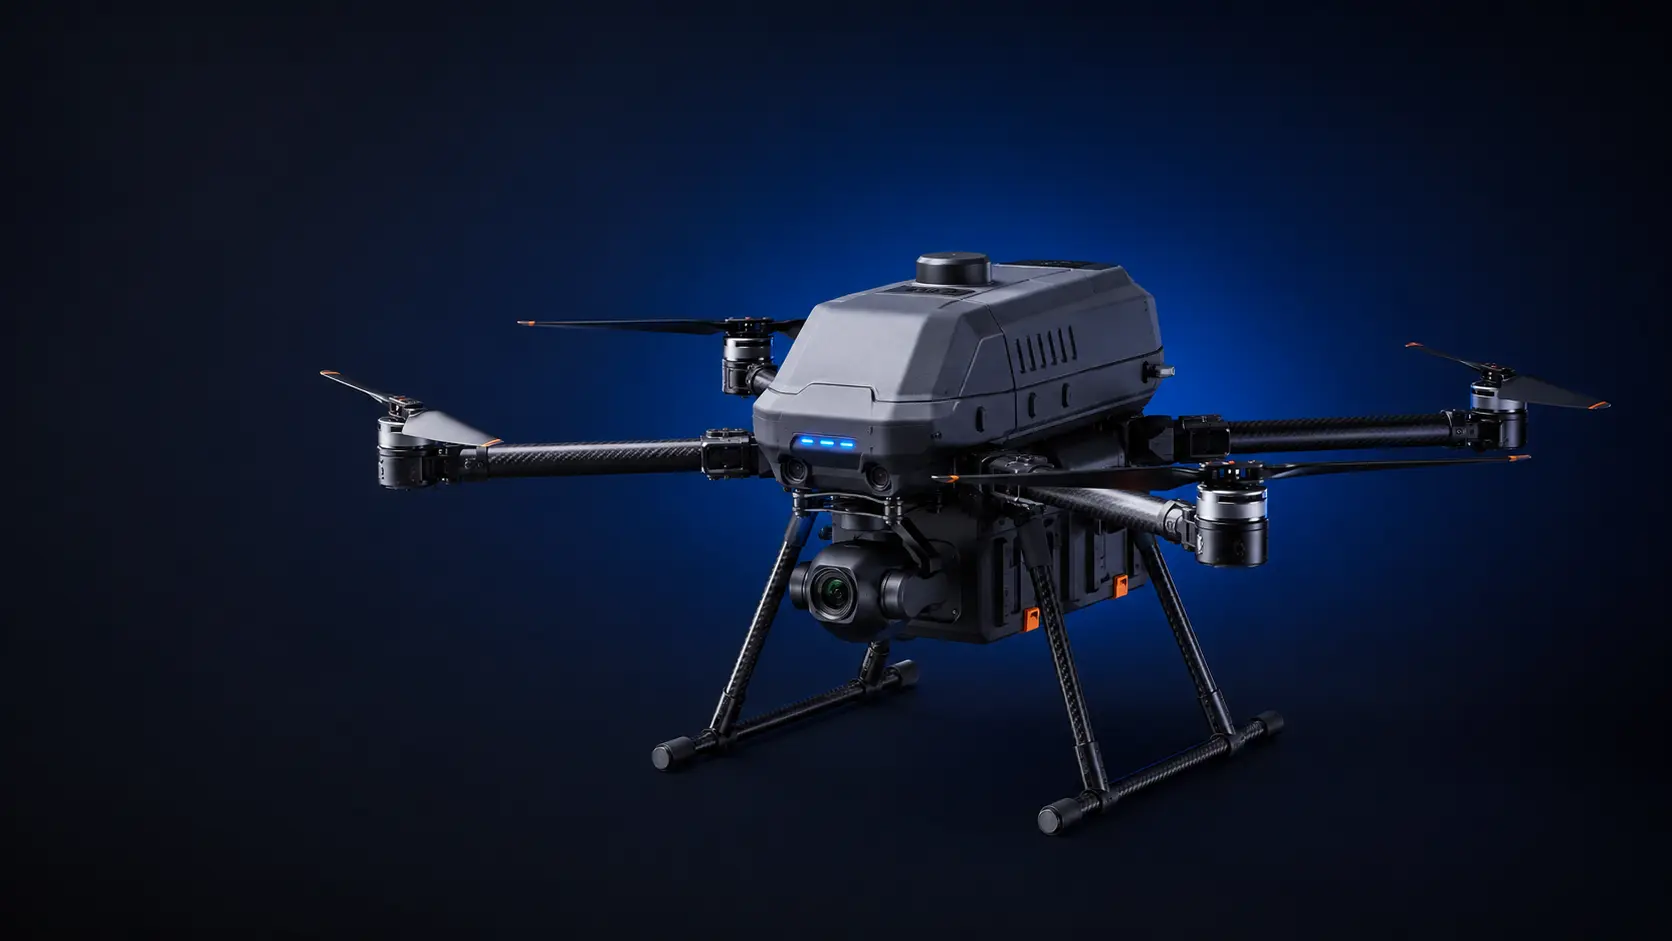 机载计算与任务载荷集成平台
01 / AIR ROBOTICS
无人机定制开发
从机体结构、动力和飞控到机载计算与任务载荷,面向竞赛、科研、巡检及清洁任务开发可配置飞行平台。
- 平台构成
- 穿越机 / 树莓派科研机 / PX4科研机 / 行业任务机
- 开发范围
- 机体、动力、飞控调试、通信链路、感知定位与定制任务载荷
- 软件能力
- PX4 / ROS2 / SLAM / Vision / Mission planning
竞赛科研巡检清洁
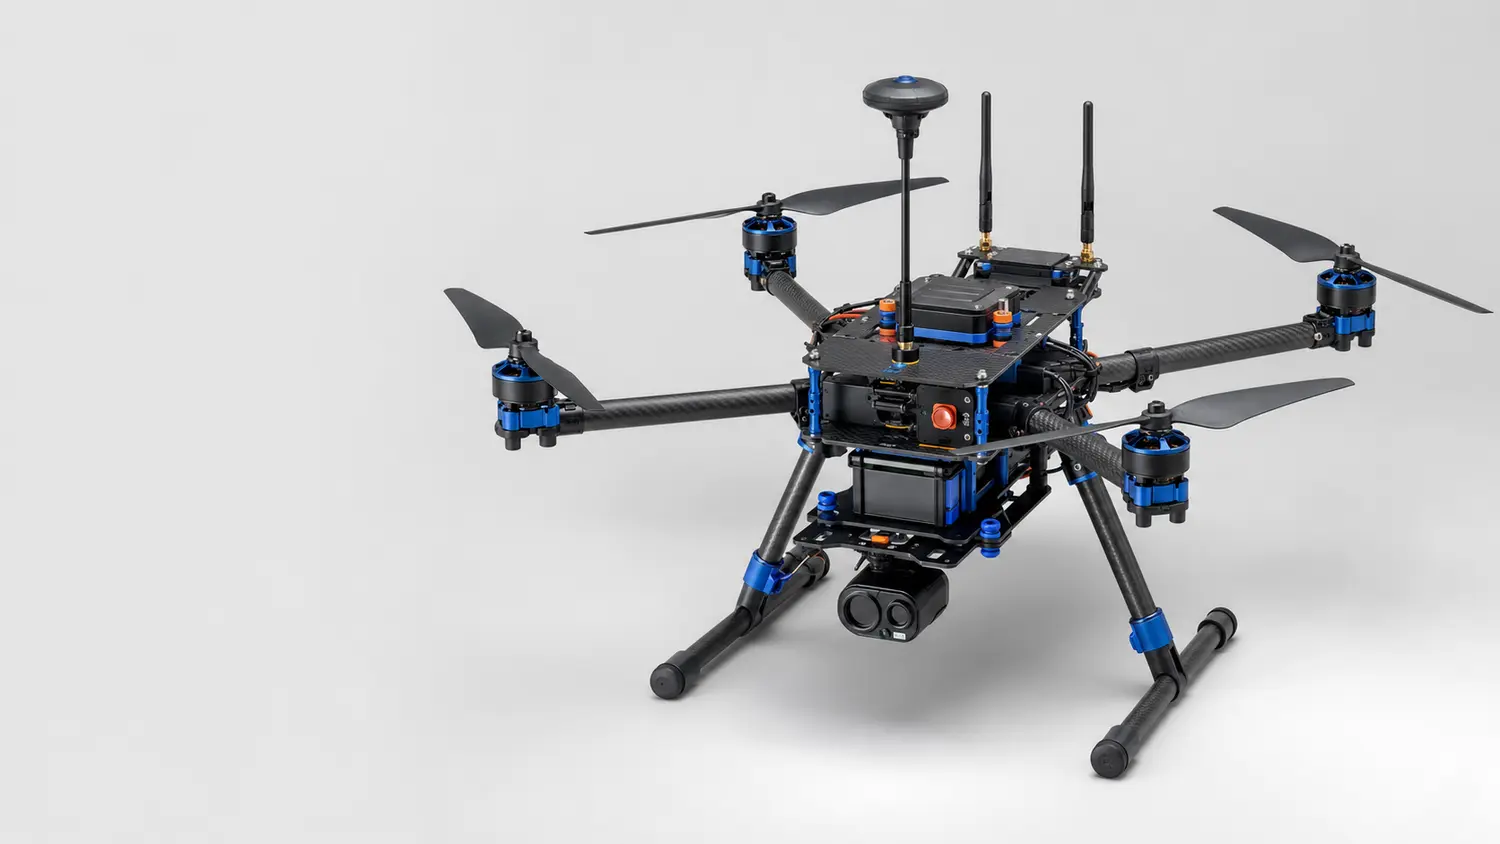 PX4科研平台:开放接口与任务扩展
配置、性能指标与交付范围按项目定义。
从科研验证到厂区作业,用任务定义系统。
01 / AIR香港大学
室内天花板清洁无人机
围绕室内近顶飞行与清洁任务,整合飞行平台、环境感知和清洁载荷。
科研清洁
02 / GROUND中化国际
化工厂巡检取送样机器人
巡检、取送样与环境安全监测一体化平台面向化工厂区的自主巡检与样品转运,整合自主导航、样品仓管理、视频巡检、气体检测和后台调度。
巡检取样
03 / POWER国家电网
变电站检修机器人
面向柜体操作、螺栓拆装与辅助检修围绕变电站与电力设备检修任务,集成双臂协同、视觉辅助定位、柔顺力控、AGV底盘及专用末端工具,支持扶持、固定、拆装和状态检查。
双臂协同电力检修柔顺力控
机器人与无人机研发团队
我们的机器人核心研发团队成员曾任职于 ABB、KUKA、西门子等企业,拥有 8 年以上机械臂与工业机器人开发经验。
无人机研发团队成员曾任职于大疆,拥有 5 年以上工业无人机开发经验,并具备科研无人机项目管理经验。
办公室伦敦 · 墨尔本 · 上海 · 苏州
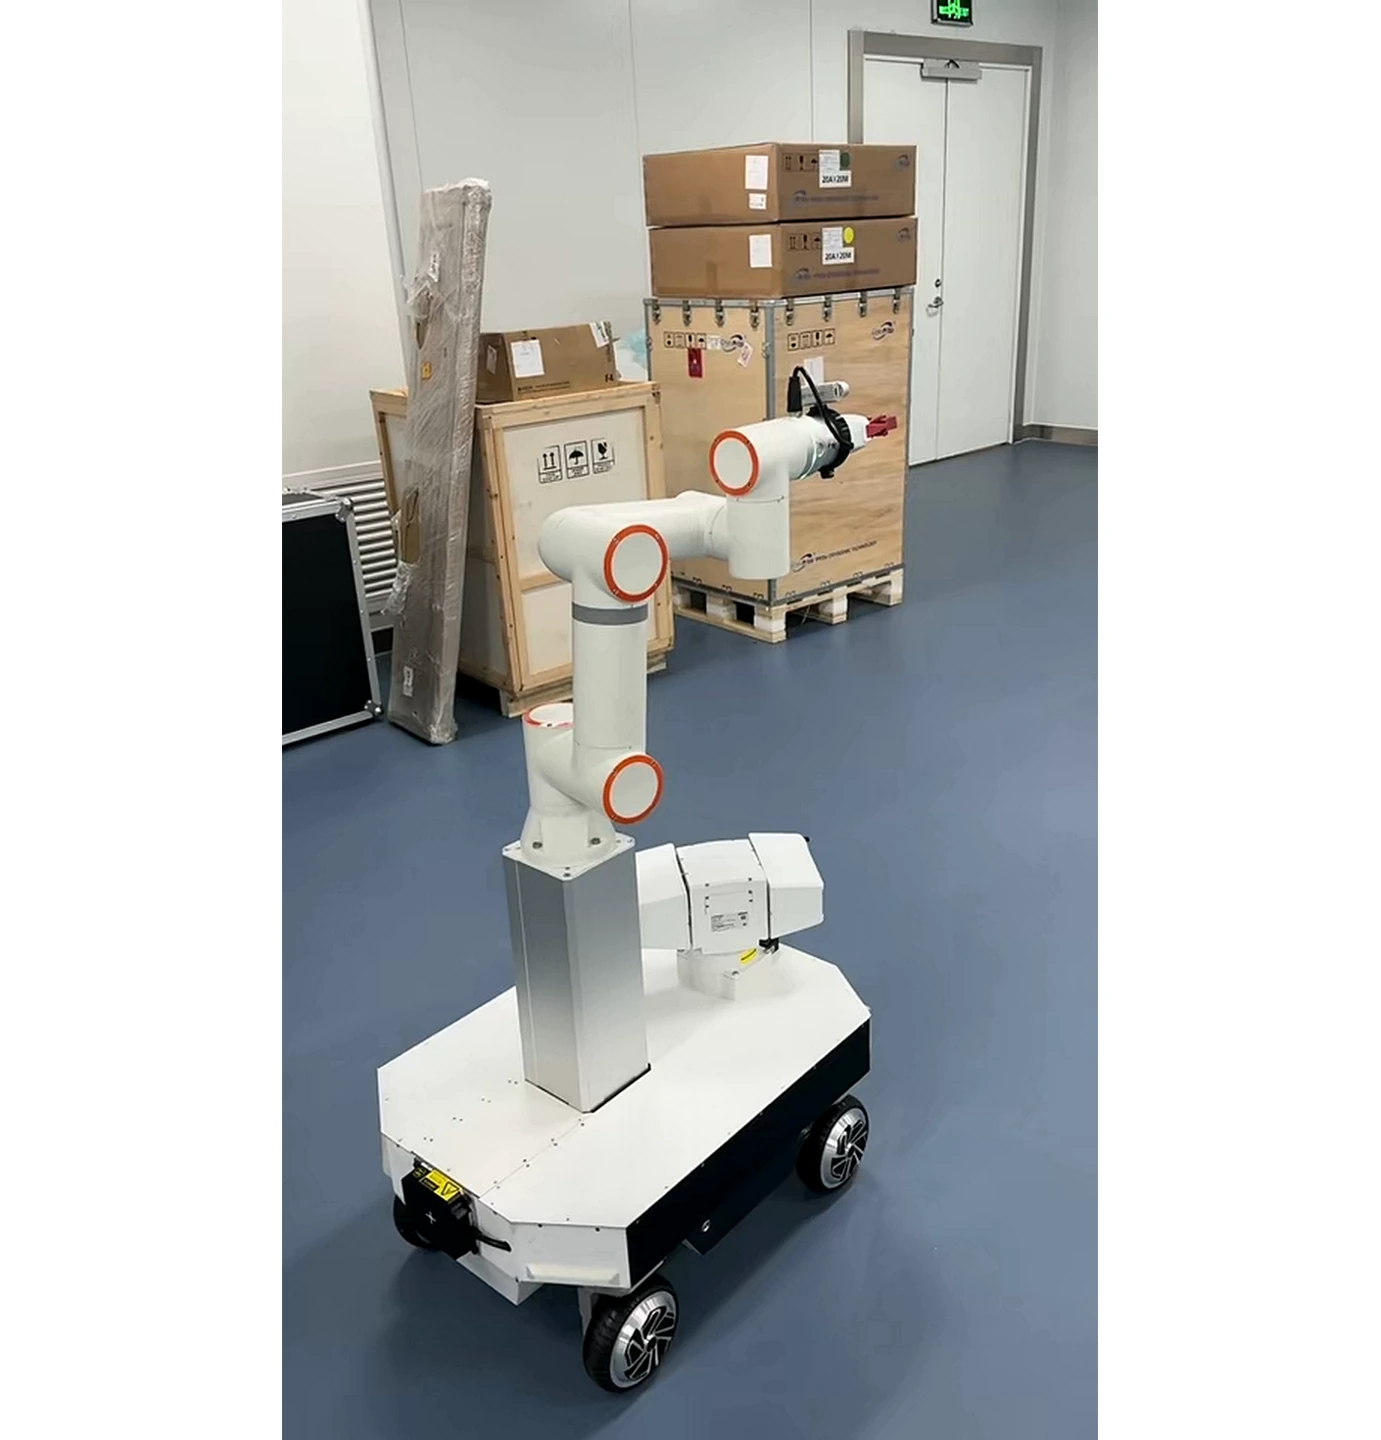 移动机器人系统集成与现场调试
把使用场景、目标功能和交付时间发给我们,从一次工程讨论开始。
办公室伦敦 · 墨尔本 · 上海 · 苏州
公司网站robocraft.com.cn
告诉我们这些,就可以开始
- 设备将在哪种环境中工作?
- 需要完成什么任务?
- 有哪些关键指标、预算和时间要求?
ROBOCRAFT
智能工坊
